所需物品:深度双目相机与定制头壳、Type-C 公转公数据线; |
安装操作:
- 使用 M4 内六角扳手,适当用力卸下机器人头部底面的四颗固定螺丝,取下机器人头部;
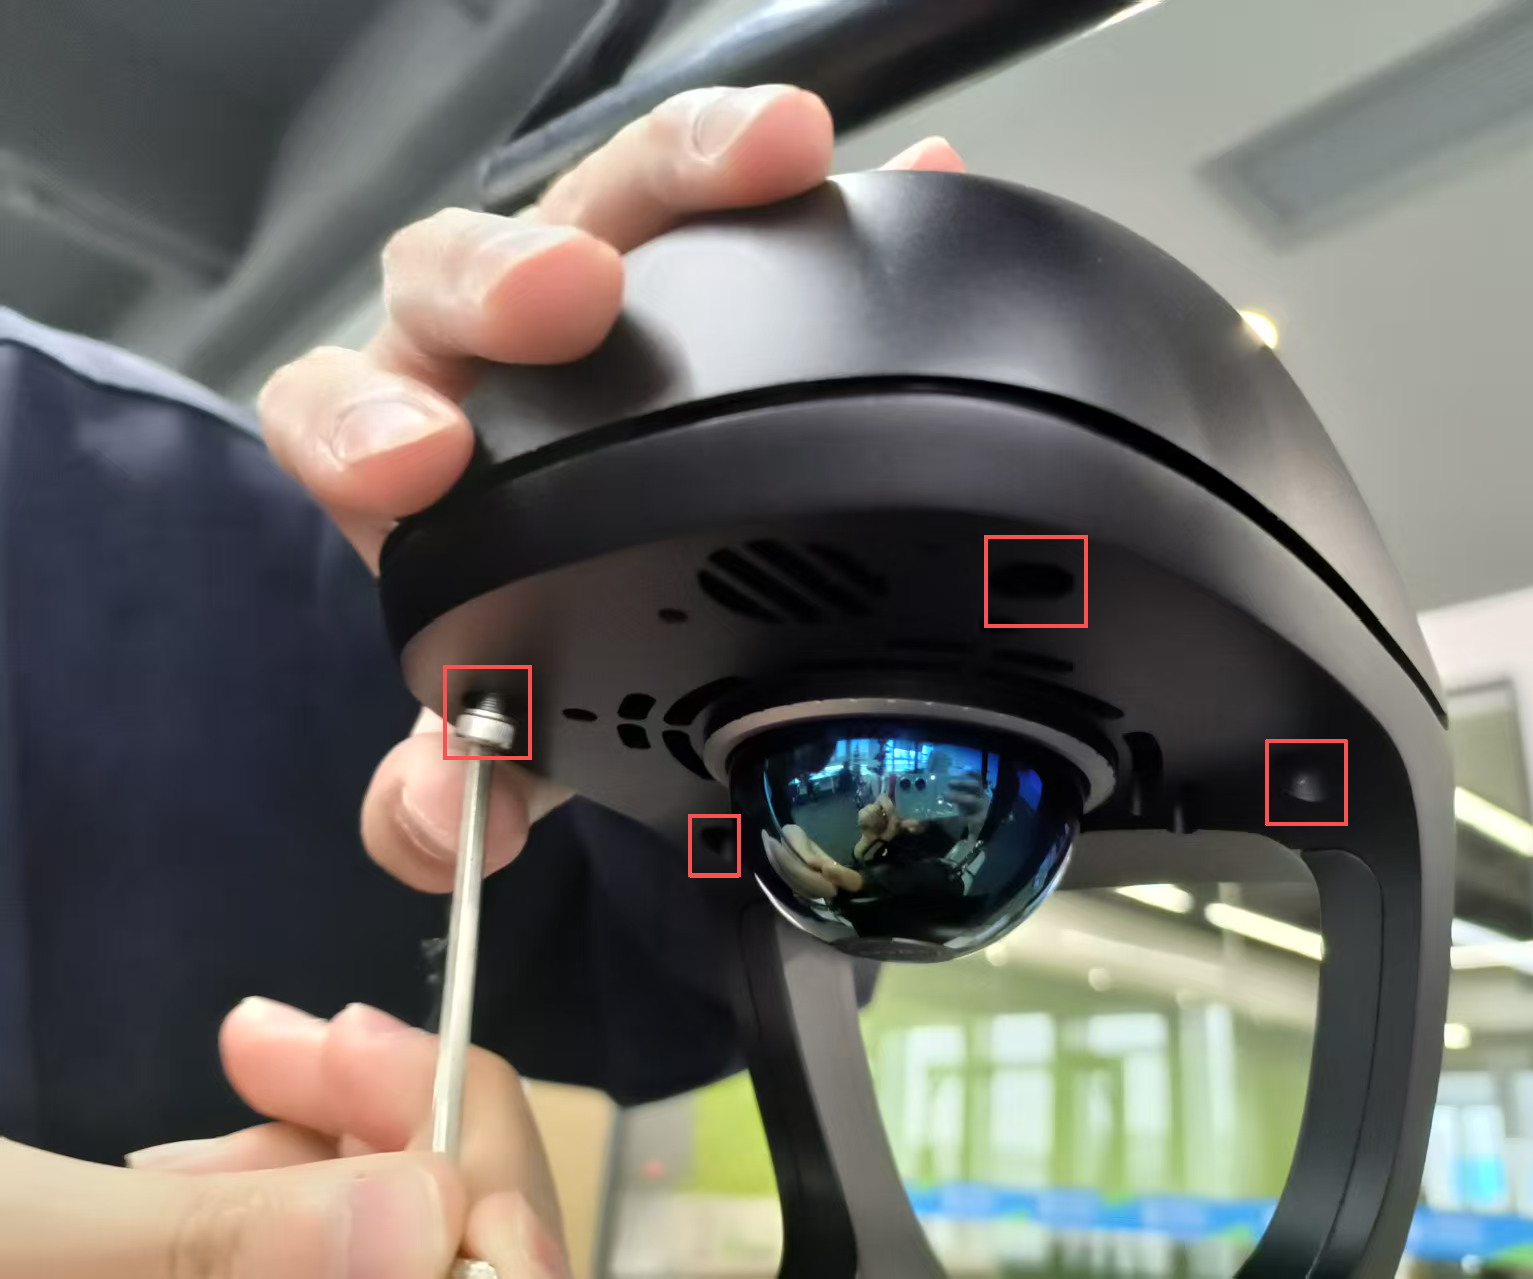
- 使用 M4 内六角扳手和上一步取下的四颗固定螺丝,将配件包内的头部相机模组对准到原有螺丝孔位,从底部旋紧 4 颗螺丝;
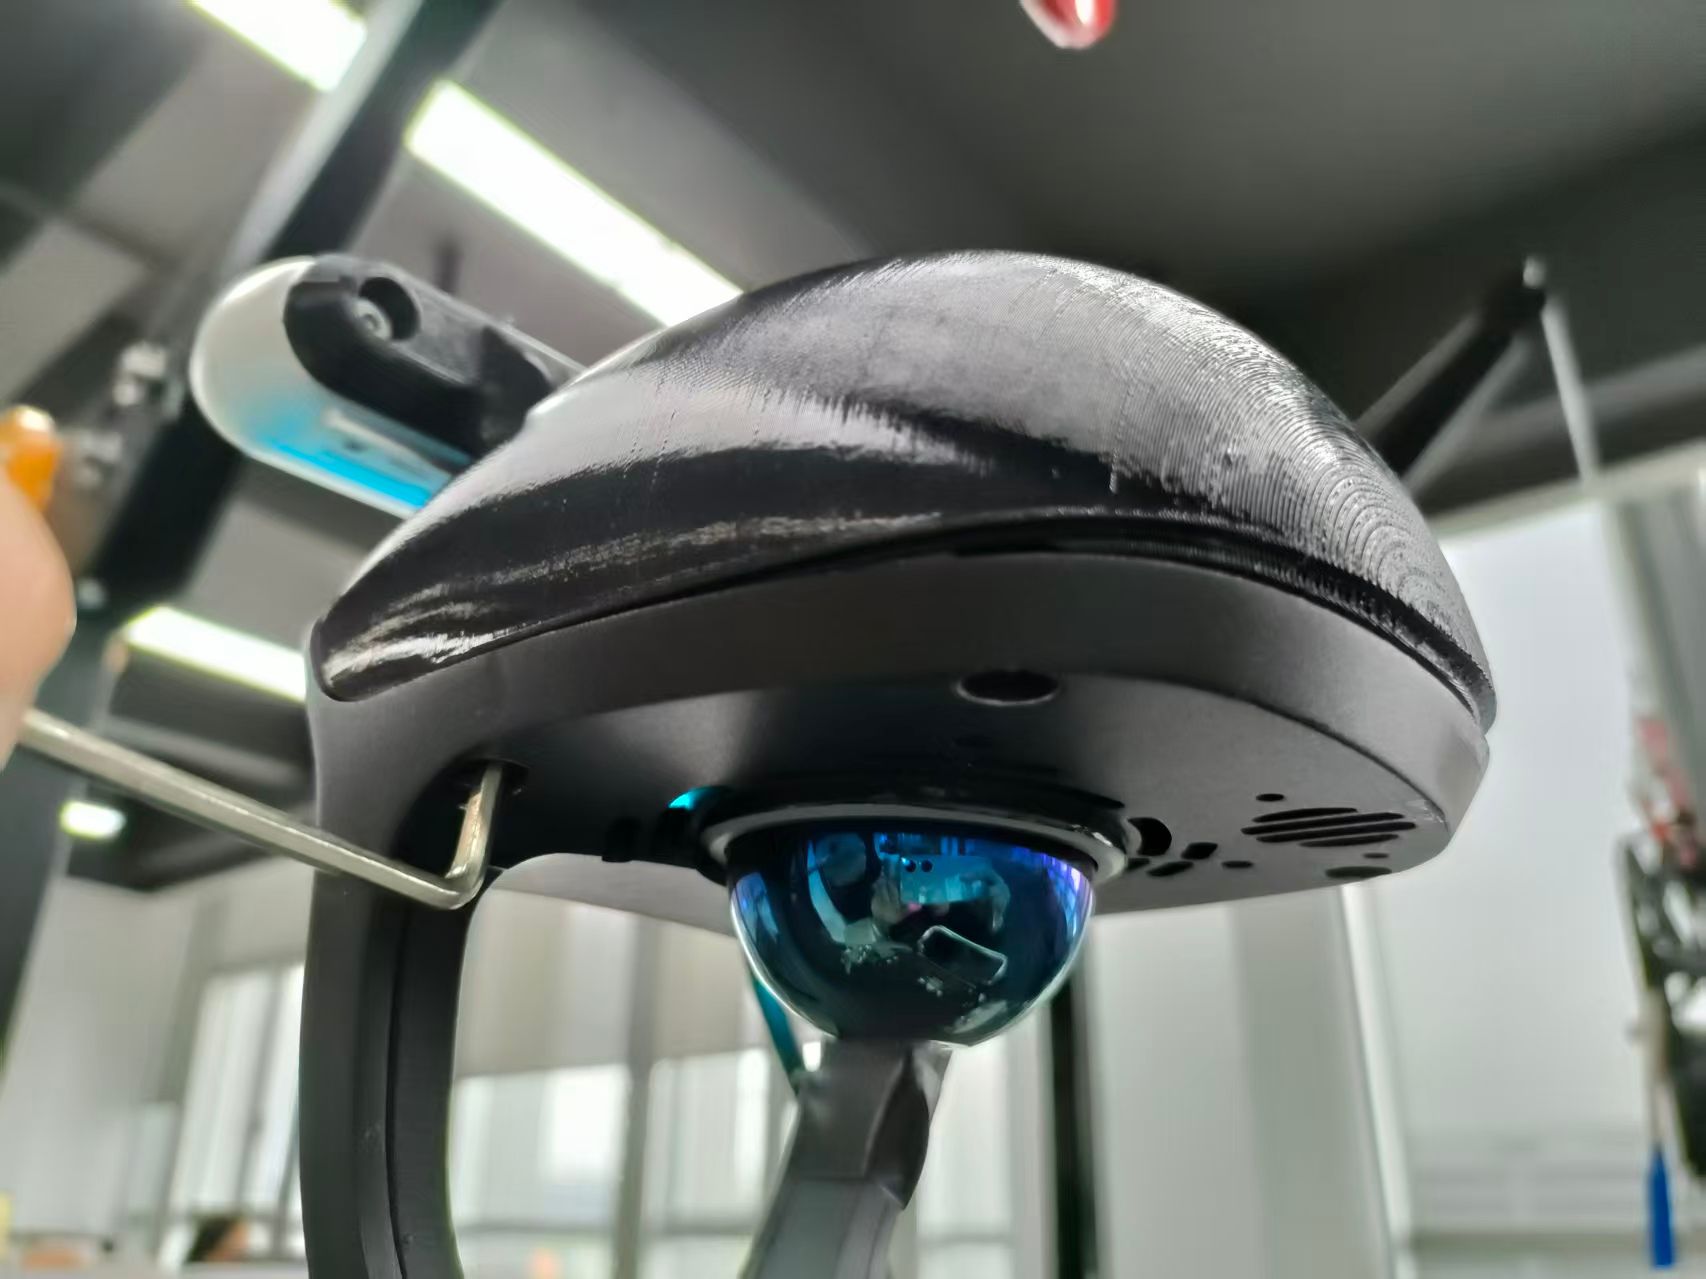
- 确认头部固定后,将 Type-C 公转公数据线的一端连接到相机模组侧面的 Type-C 接口,另一端连接背包上的兼容 Type-C 接口;可根据实际布线和使用习惯选择接口,如下图所示。
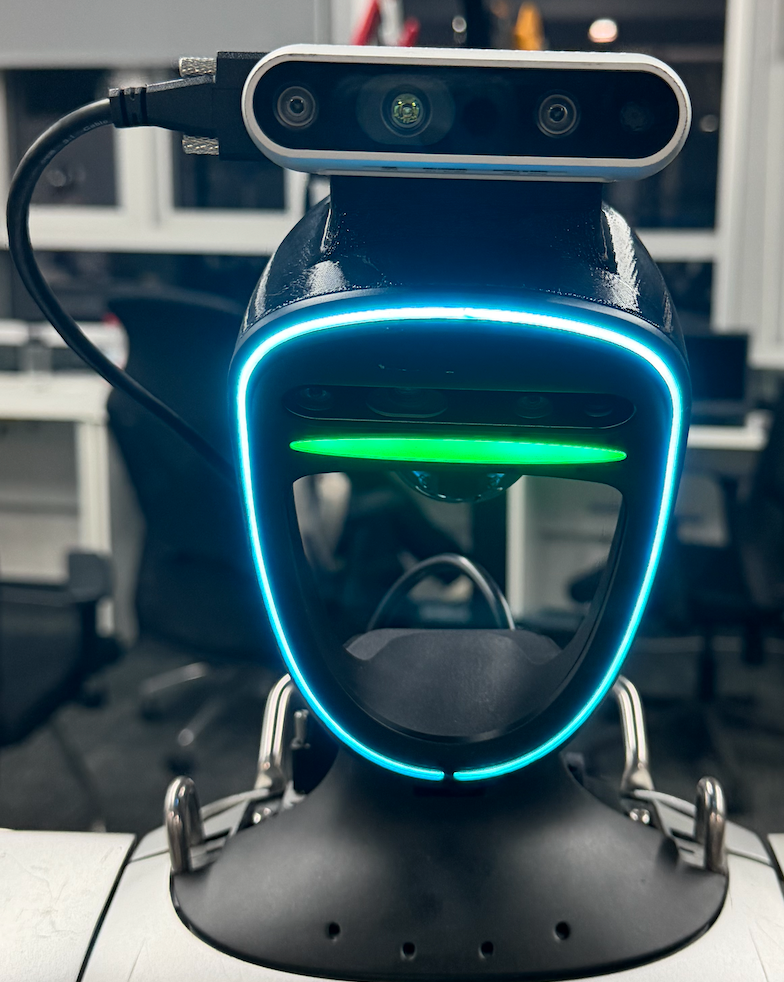 相机模组安装正面照 | 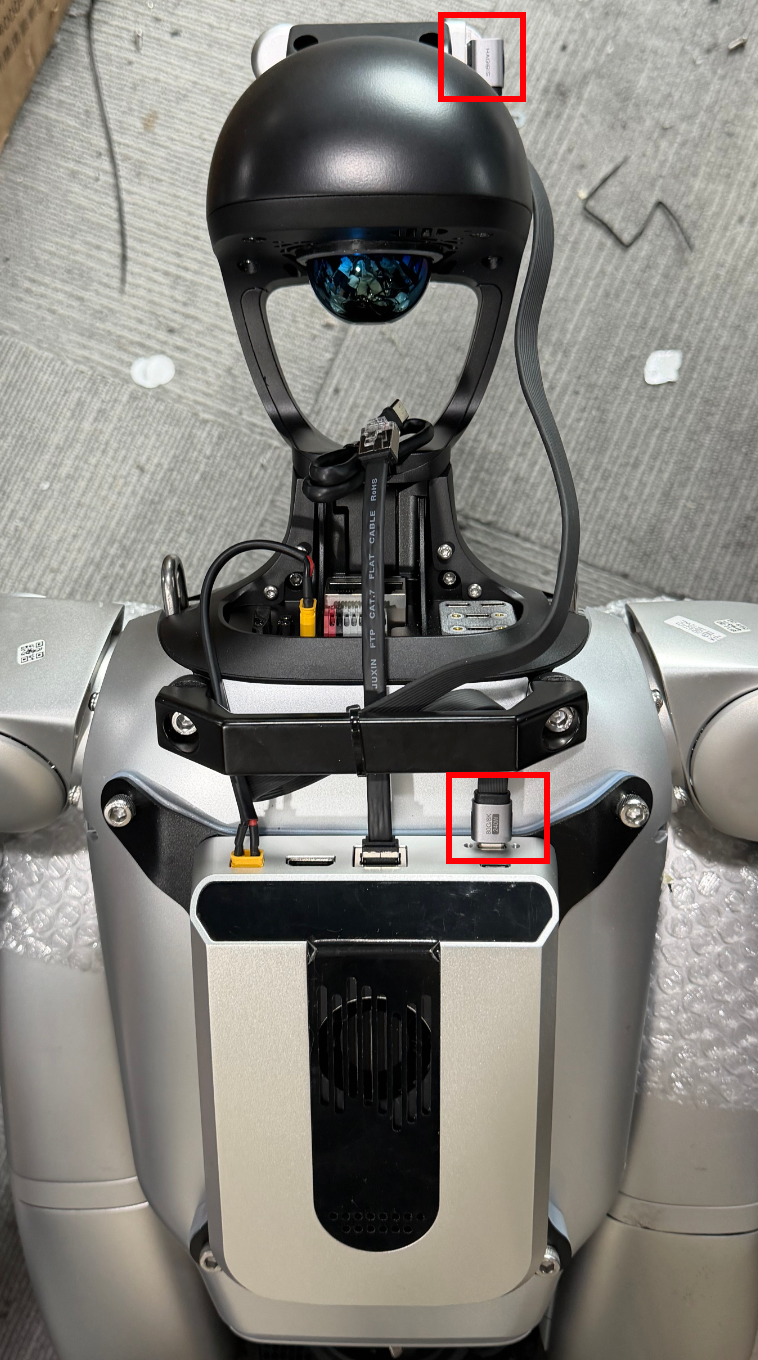 相机模组安装背面照 |