为实现机器人自主导航,首先要对场地进行扫描建图。通过宇树机器人搭载的激光雷达,构建高精度地图,为 G1 EDU 系列机器人提供空间感知基础。
建图前的需知晓事项
|
为保证机器人导航更稳定、定位更准确,建议遵循以下原则:
在扫描过程中,尽量让机器人走出“首尾能接上”的路线,也就是从某一区域出发,绕行后再回到已走过的位置。这样可以帮助系统更准确地校正地图,减少偏移。
如果展厅面积较小,建议按照“走一段、回到已扫描区域、再继续”的方式进行。这样可以在建图过程中持续校正,效率高,也更稳定。
如果展厅面积较大,建议先围绕大厅或主要通道完成一圈扫描,建立起整体地图框架;再进入各个房间或小区域补充细节。每进入一个房间后,尽量再回到主通道,这样有助于保持地图整体一致性。
建议机器人连续行走一段距离后,就要重新经过之前扫描过的位置,避免长时间一直往前走、不回头。这样可以有效降低地图累计误差,提升建图质量。 |
- 进入建图模式
首页点击地图区域,没有地图时会自动进入新建地图,存在地图时需点击地图名称进入地图列表。找到“新建地图”按钮,点击按钮→选择 “手动建图”→弹出 “建图提示”,点击 “确认”,进入建图页面(显示雷达扫描的实时点云数据)。
- 规划建图路径
遵循上述手动建图的原则,根据现场环境规划路径(如 “顺时针绕展厅一周,再覆盖中间区域”),避免遗漏角落(如展厅柱子后、门口区域等);
- 操控机器人建图
用“运动控制” 按钮操控机器人,速度调至 1 档(缓慢移动,确保扫描精准),建图过程尽量平稳,匀速,避免急加速或急减速的情况;
移动过程中,一边控制行走,一边注意观察雷达的点云数据,若出现大面积未扫描到区域,需退回该区域重新扫描;若出现虚假障碍物(如行人经过导致的噪点),无需停留,建图完成后可擦除;
完成所有区域扫描后,操控机器人返回起点(便于后续定位)。
建图过程中,请注意观察点云地图的整体轮廓是否与现场环境基本一致,少量零散噪点通常不影响使用;如偏差较大,请尝试重新建图。 建图完成后,最终保存的地图应轮廓清晰、与现场相符,且噪点较少。 |
- 保存地图
点击建图页面 “保存地图”→输入地图名称→点击 “确定”,系统提示 “保存成功”,地图自动添加至 “地图列表”。
 开启手动建图模式(无地图时自动开启) | 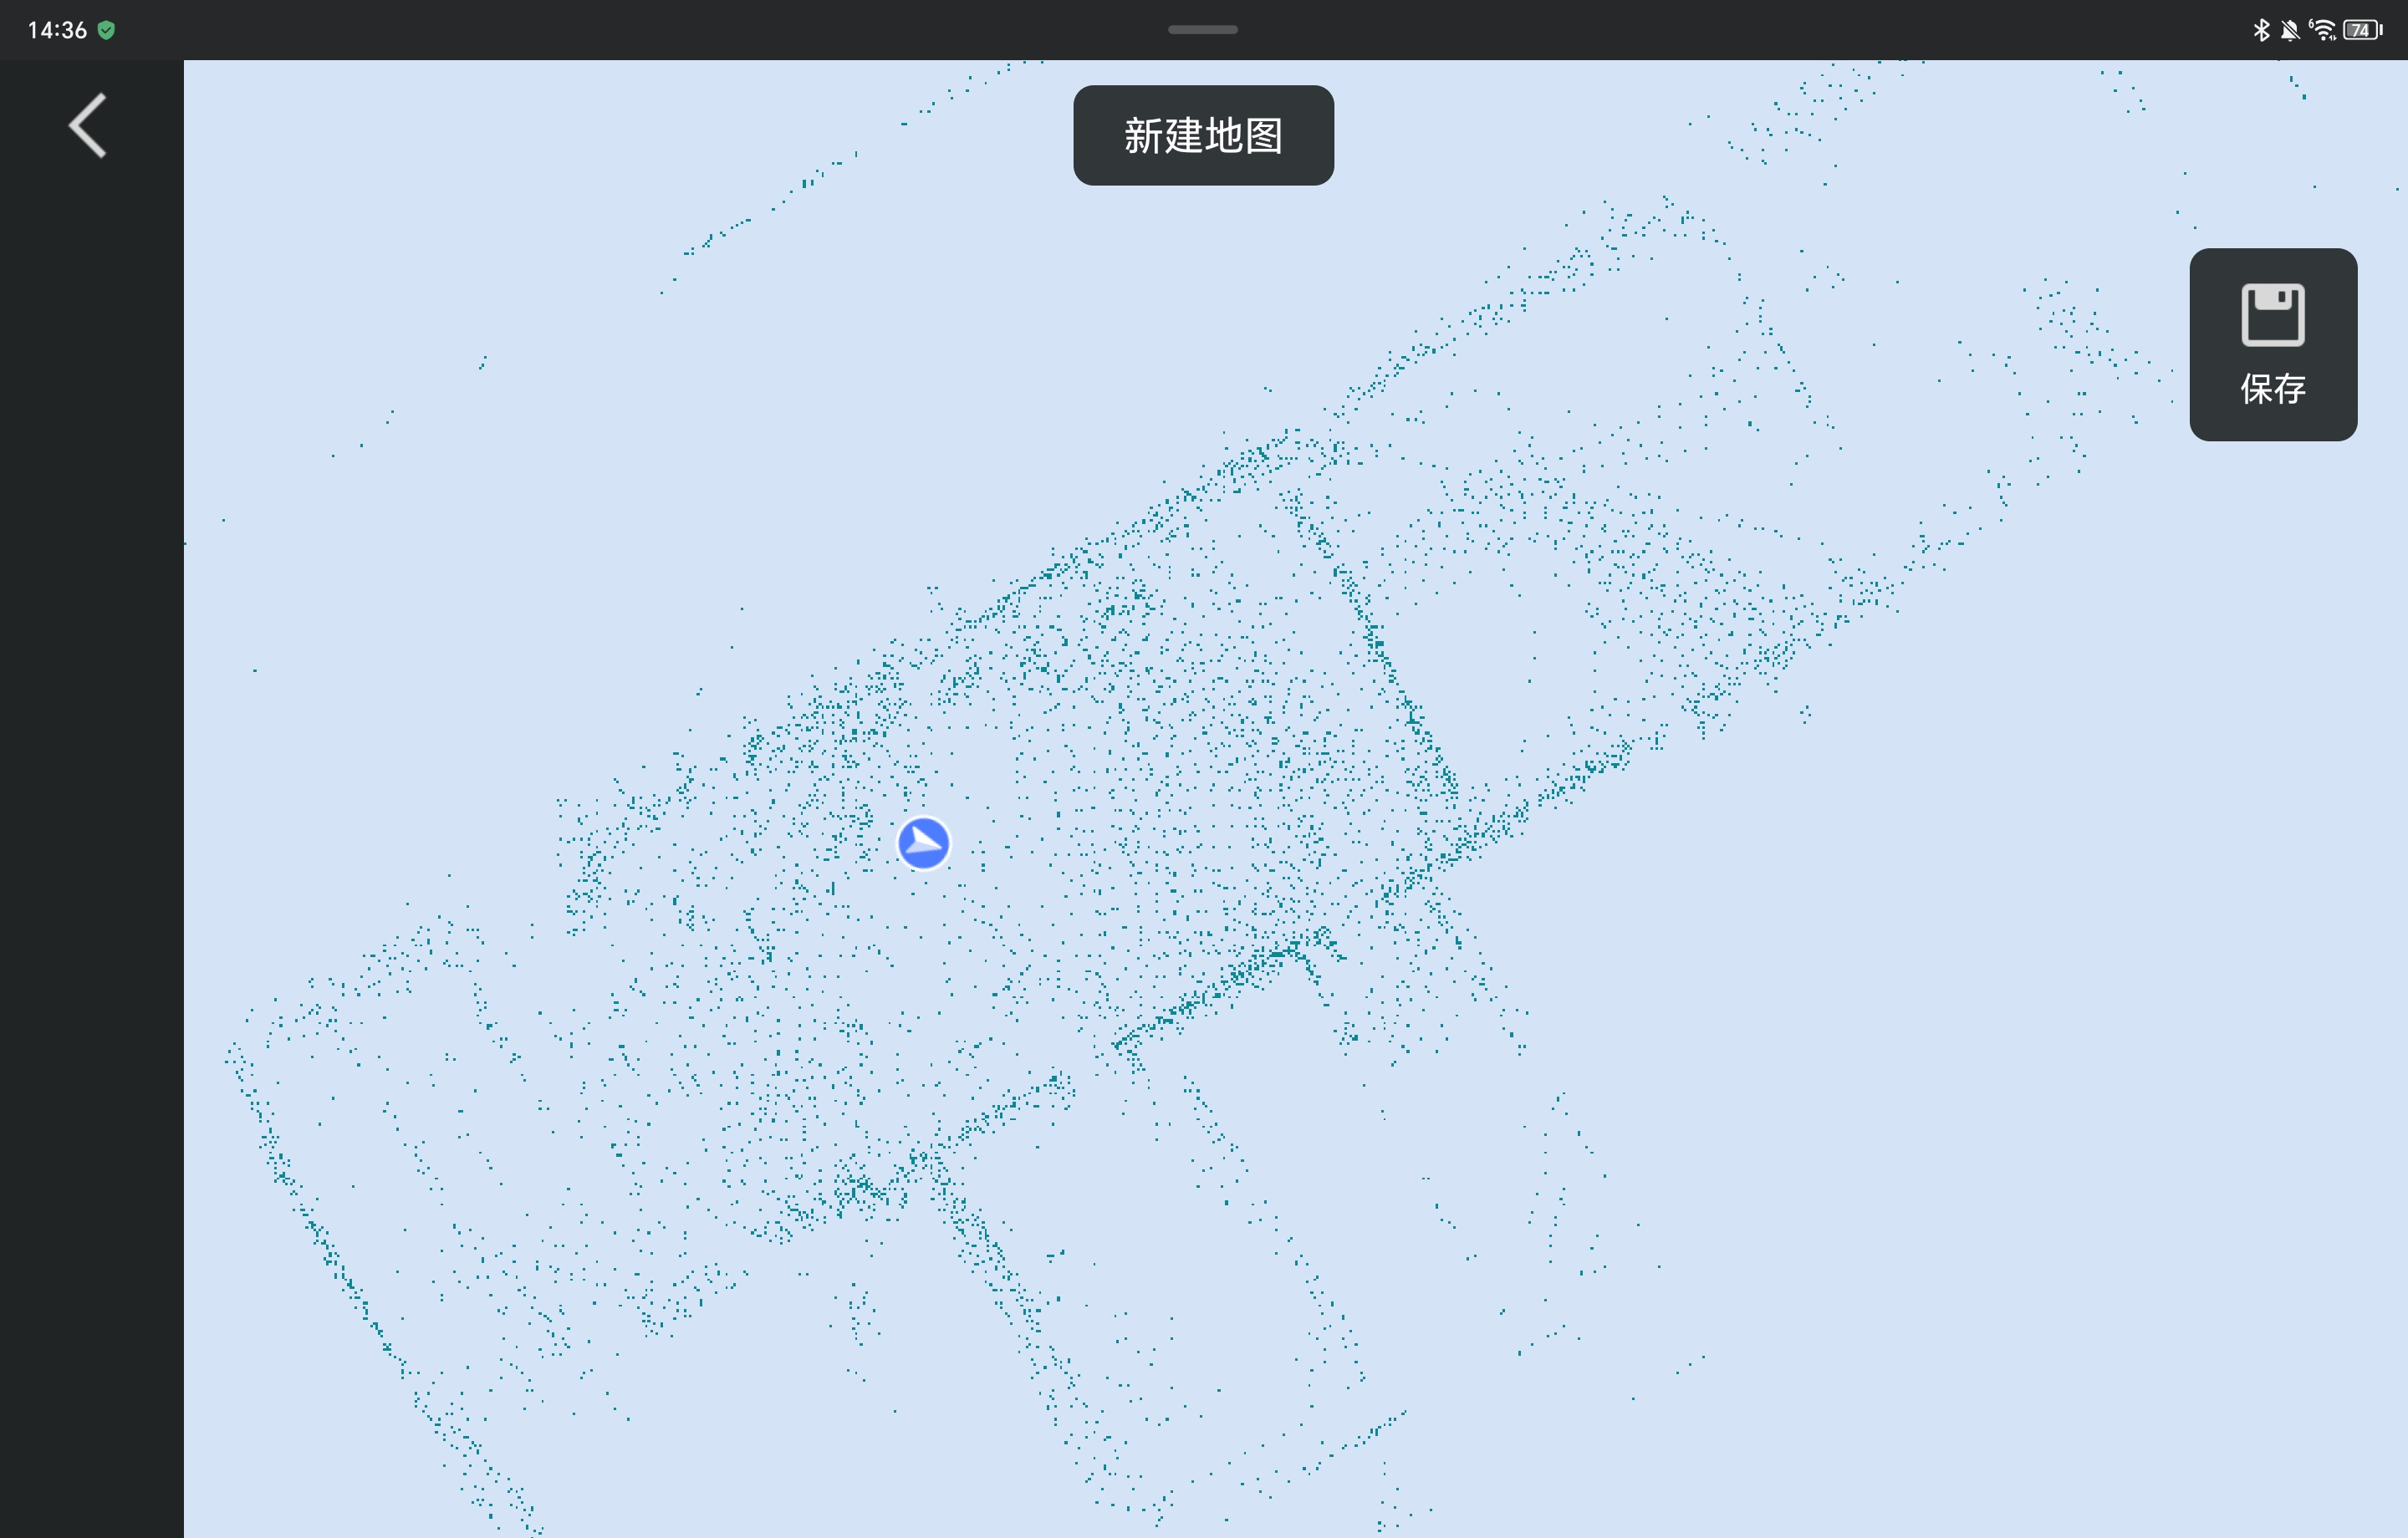 新建地图,观察点云数据 |